설비를 등록해 명령을 보내고, 장애를 해소하고, 웨이브로 업무 오더를 내보내고, 분류기와 병목 회피까지 확인합니다.
무엇을 · 왜#
창고의 자동화 쪽은 두 층입니다. WES(작업 실행)는 「무엇을 언제 옮길지」를 업무 오더와 웨이브로 묶고, WCS(설비 제어)는 설비마다 명령을 내리고 상태와 장애를 받습니다. 명령을 내리는 쪽과 결과를 보고하는 쪽은 역할이 나뉘어 있어서, 관리자나 에이전트는 설비의 완료를 대신 보고할 수 없습니다.
샘플의 범위
- 실제 설비는 없습니다. 설비 쪽 보고는 게이트웨이 전용 계정
wcs-gateway-a@demo.local로 보냅니다. 이 장에서는 MCP 도구(report_equipment_status,report_command_result,raise_equipment_fault)를 직접 호출했습니다. PLC 프로토콜 연동은 범위 밖입니다. 다음 장의 시뮬레이터 워커를 쓰면 이 보고를 자동으로 시킬 수 있습니다. - 경로 계획이나 교통 제어는 없습니다. 후보 설비를 골라 명령을 보내는 데까지입니다.
MCP 도구는 터미널에서 이렇게 부릅니다. 설비 ID 와 버전은 WCS Monitor 나 get_equipment_status 도구로 확인합니다.
curl -s -X POST http://127.0.0.1:8199/mcp \
  -H 'content-type: application/json' -H 'accept: application/json, text/event-stream' \
  -d '{"jsonrpc":"2.0","id":1,"method":"tools/call","params":{"name":"report_equipment_status",
       "arguments":{"equipment_id":"<설비 ID>","new_status":"IDLE","expected_version":1}}}'
따라 하기#
처음 상태에서 시작합니다: cd supabase && supabase db reset. 업무 오더가 가리킬 입고 문서가 필요하므로 앞 장의 순서로 RFQ 를 만들고 Confirm PO 까지 해 둡니다.
- 설비 등록.
wh-manager-a@demo.local로 로그인해 WCS Equipment 를 엽니다. Equipment CodeAGV-07, TypeAGV, ZoneZONE-B를 넣고 Register Equipment 를 누릅니다. 상태는OFFLINE, Version 1 입니다.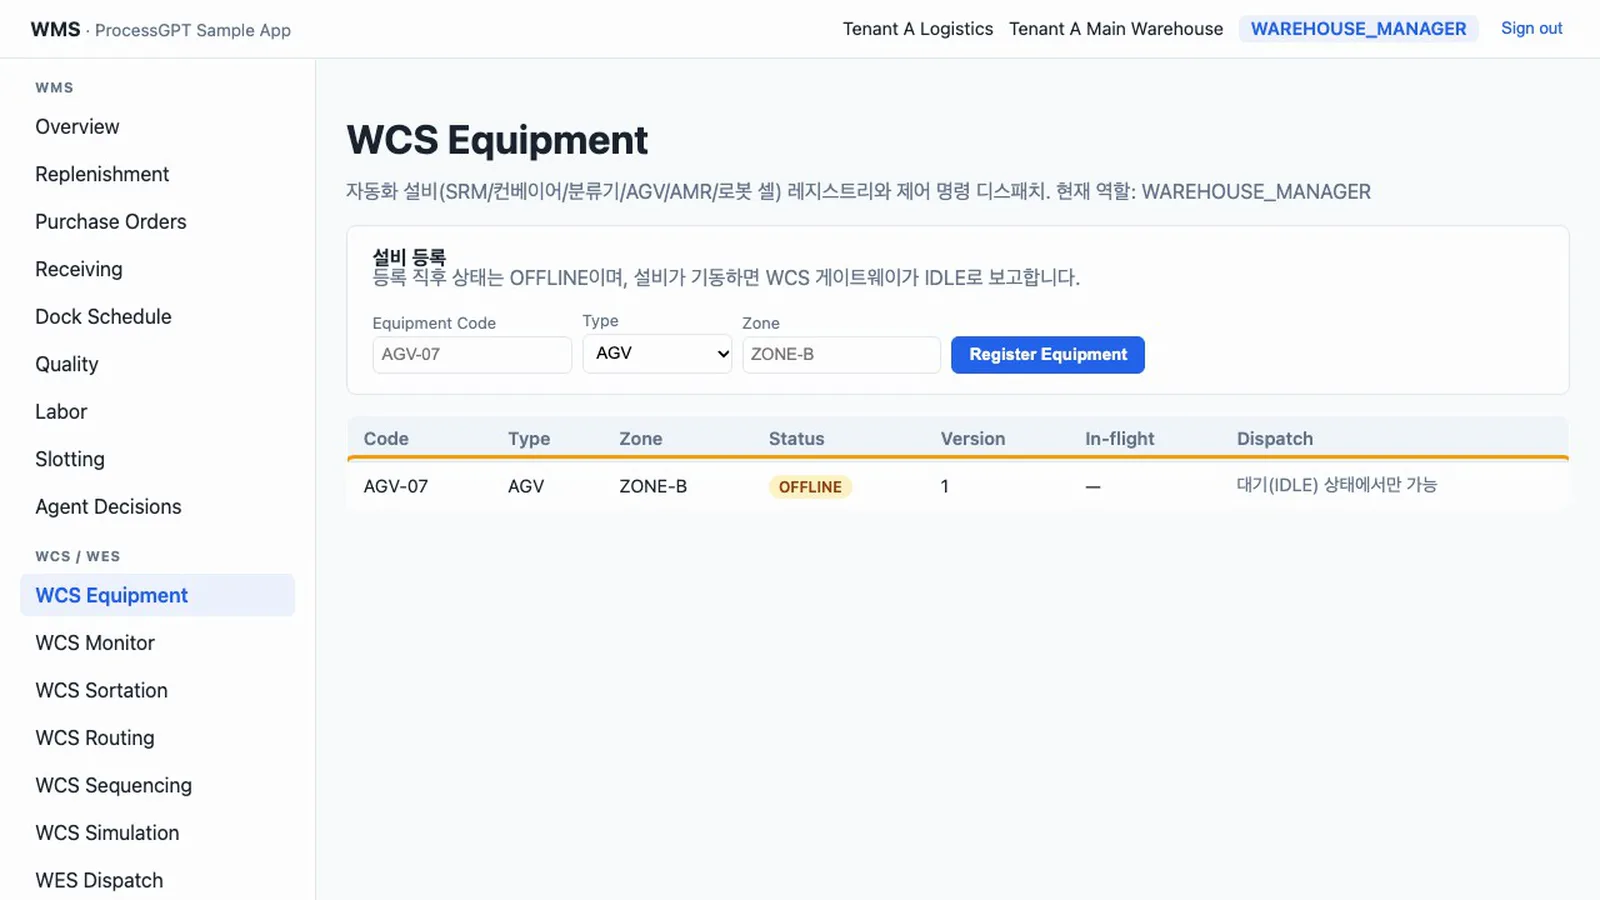
AGV-07 등록 - 기동 보고. 게이트웨이 계정으로
IDLE을 보고합니다(report_equipment_status). 화면을 새로 고치면IDLE, Version 2 이고 Dispatch MOVE 칸이 열립니다.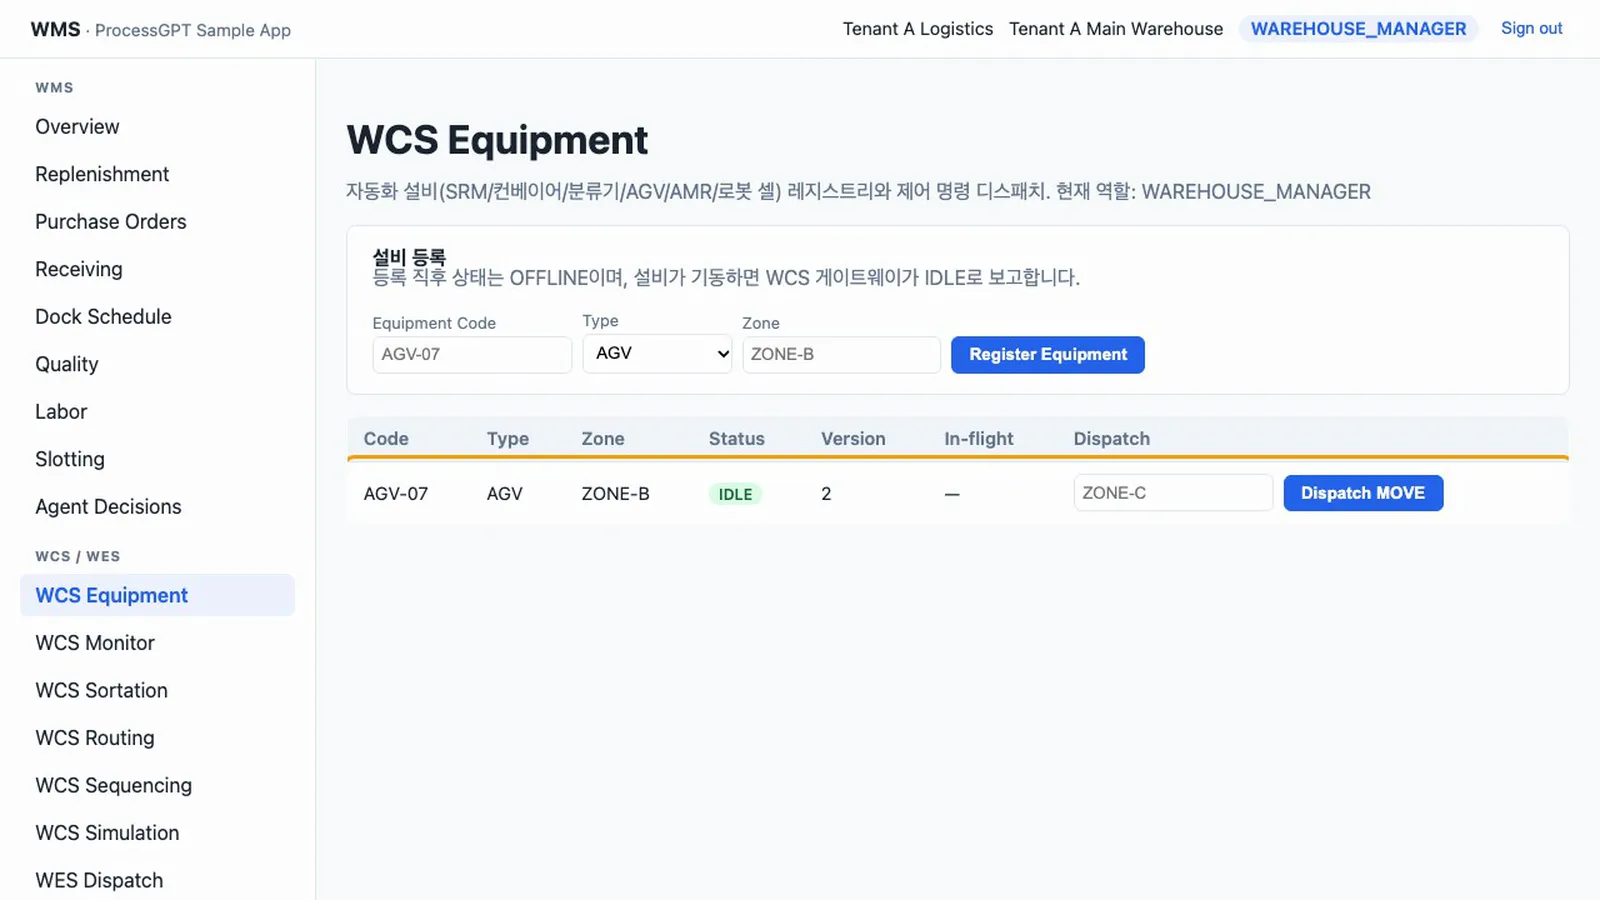
IDLE - 이동 명령. to_zone 칸에
ZONE-C를 넣고 Dispatch MOVE 를 누릅니다. 설비는RUNNING, In-flight 는MOVE / PENDING입니다.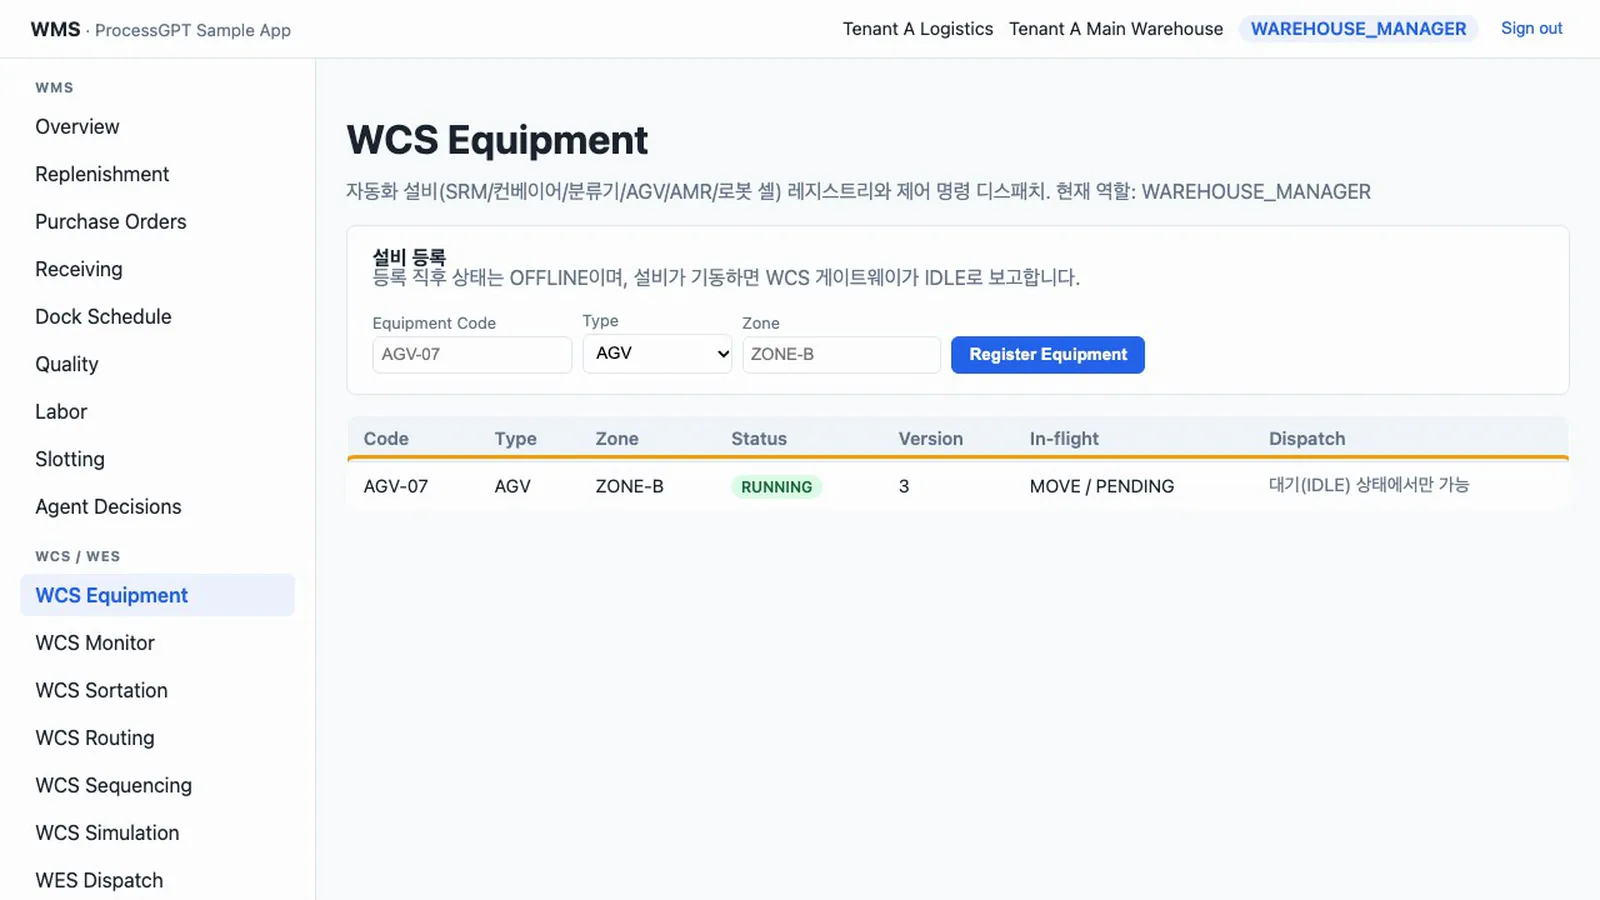
이동 명령 - 모니터. WCS Monitor 에 같은 명령이 보입니다. 게이트웨이가
ACKNOWLEDGED,IN_PROGRESS,COMPLETED를 차례로 보고(report_command_result)한 뒤 Refresh 하면COMMAND_COMPLETED이벤트가 쌓이고 설비는IDLE로 돌아옵니다.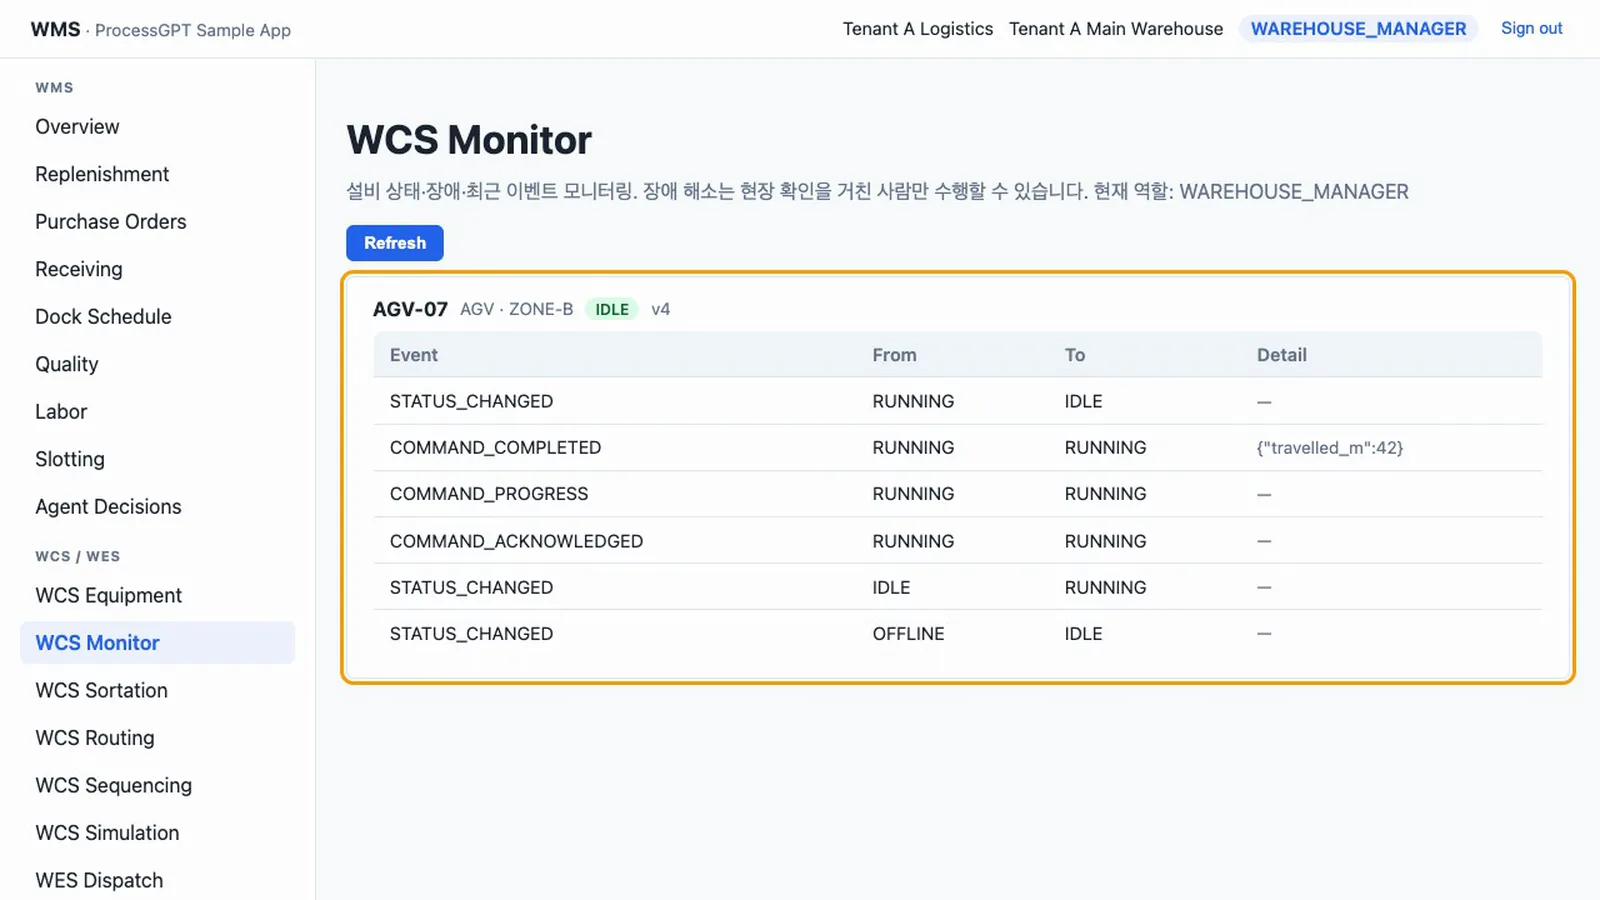
모니터 이벤트 - 장애.
ZONE-D로 명령을 하나 더 보낸 뒤 게이트웨이가MOTOR_OVERHEAT/CRITICAL을 보고합니다(raise_equipment_fault). 설비는FAULT, 진행 중이던 명령은 실패(COMMAND_FAILED)가 되고, WCS Equipment 의 Dispatch 칸에는 「장애 해소 후 가능」이 보입니다.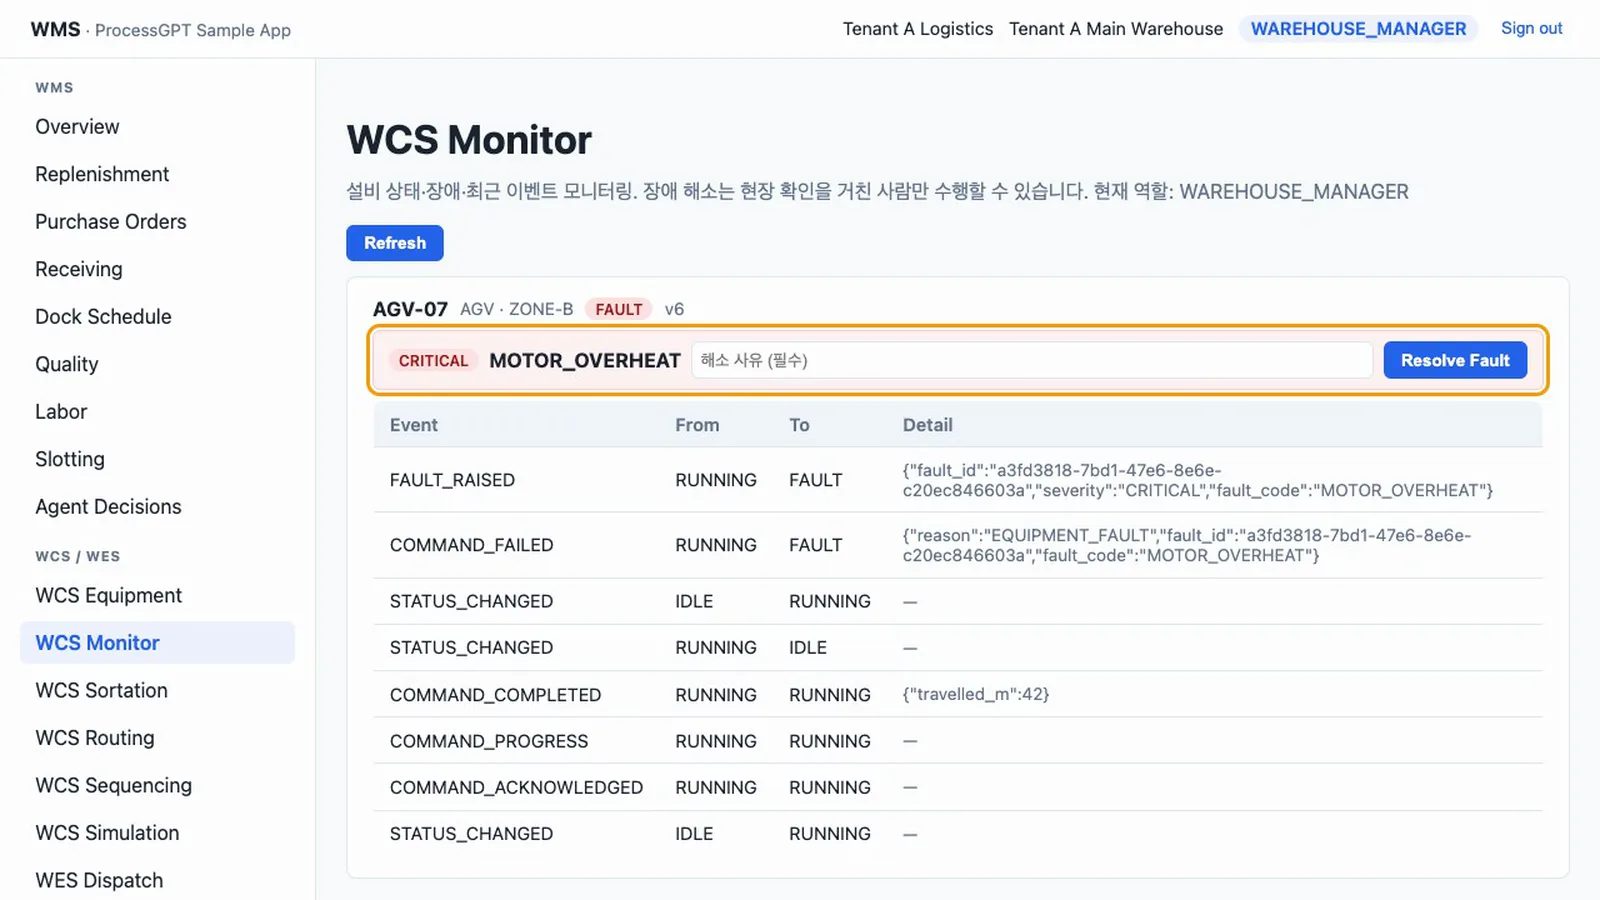
장애 - 장애 해소. 장애 해소는 사람 몫입니다.
wcs-operator-a@demo.local로 로그인해 WCS Monitor 에서 해소 사유(예: 과열 센서 교체 및 냉각팬 청소 완료)를 적고 Resolve Fault 를 누릅니다.FAULT_CLEARED가 남고IDLE로 돌아옵니다.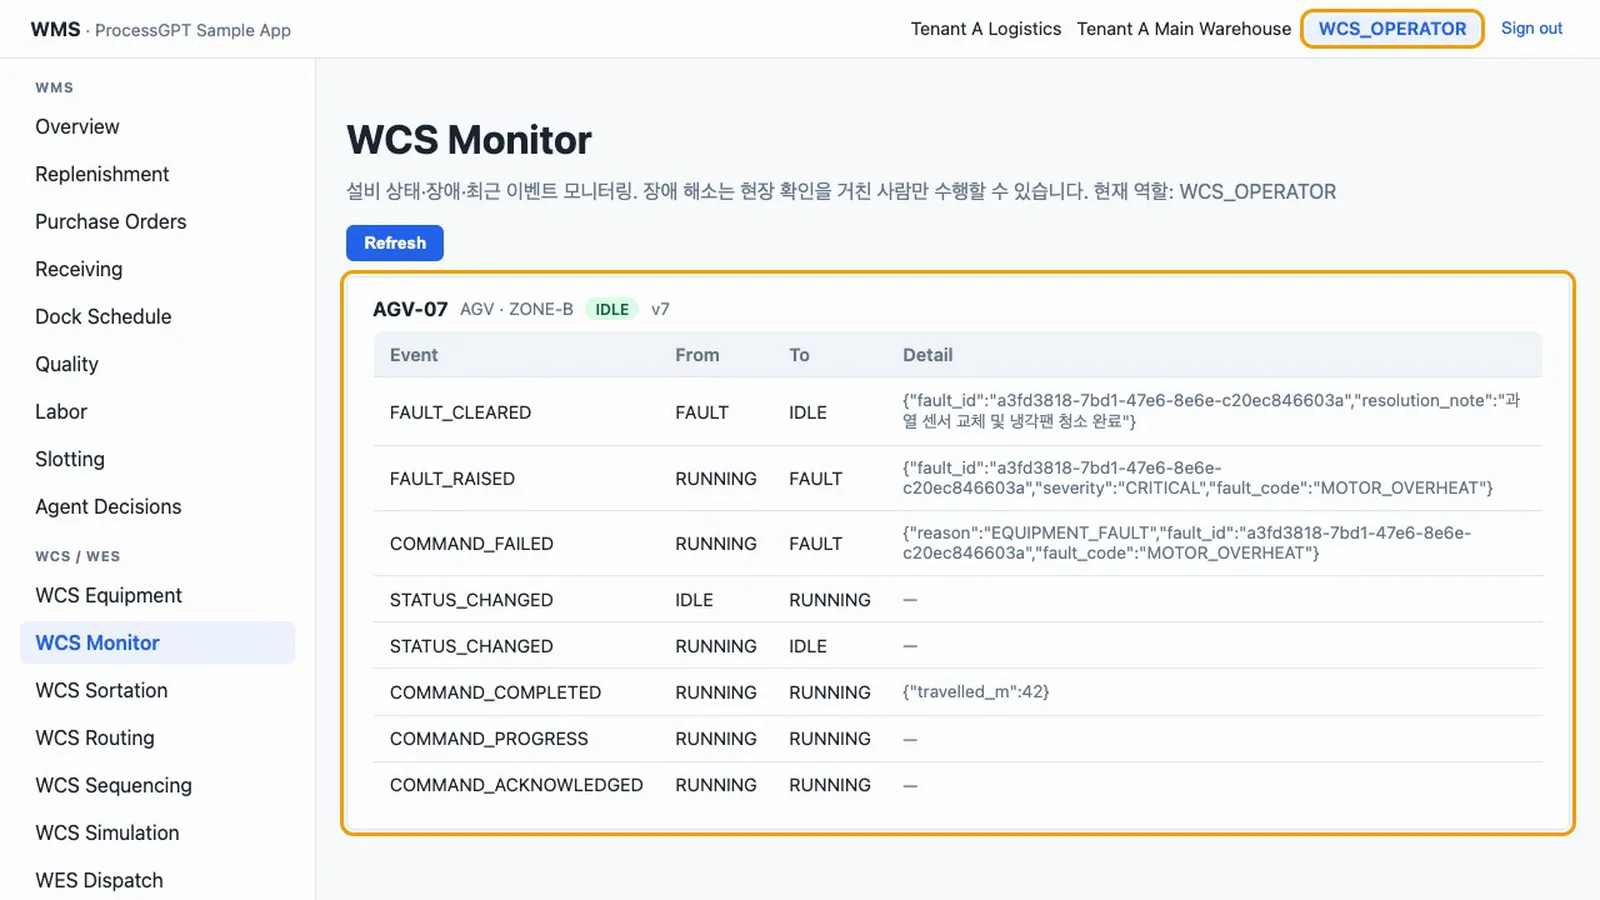
장애 해소 - 웨이브와 업무 오더. 같은 방법으로
AGV-08(ZONE-B)을 등록하고 기동시킵니다.wh-manager-a@demo.local로 WES Dispatch 를 열어 Open Wave 를 누르고, Equipment TypeAGV, Target ZoneZONE-B, to_zone 을ZONE-C,ZONE-D,ZONE-E로 바꿔 가며 Create Work Order 를 세 번 누릅니다. 릴리즈 전까지 세 건 모두QUEUED입니다.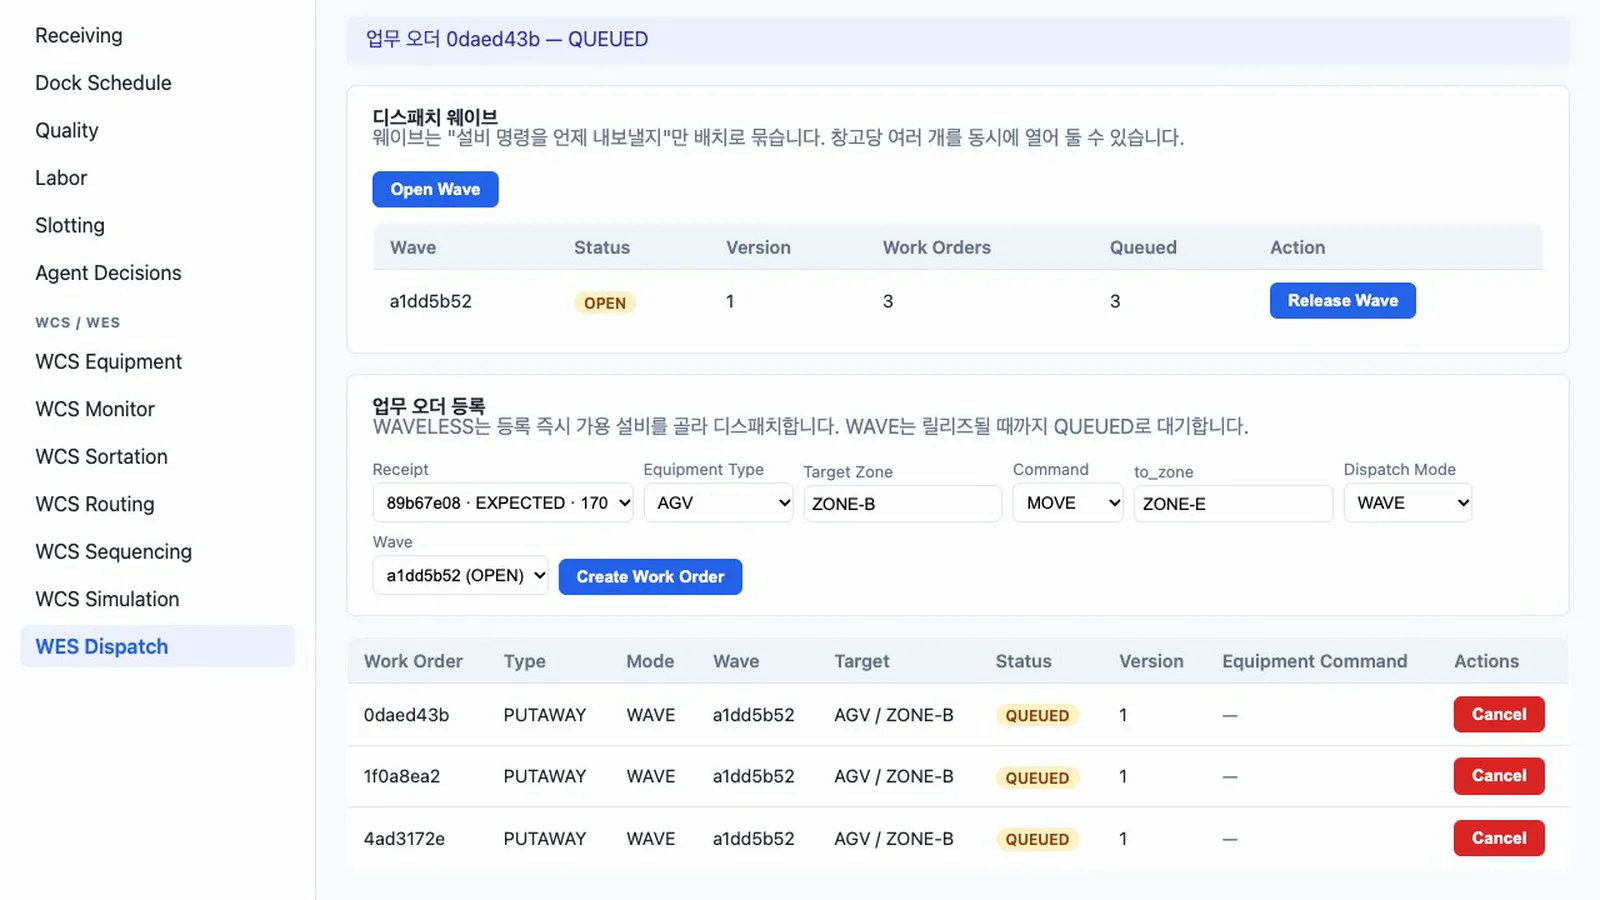
QUEUED 3건 - 릴리즈. Release Wave 를 누릅니다. 쉬고 있는 운반차 두 대에 두 건이 나가
DISPATCHED가 되고, 남은 한 건은NO_EQUIPMENT_AVAILABLE: 1 work order(s) stay QUEUED경고와 함께QUEUED로 남습니다.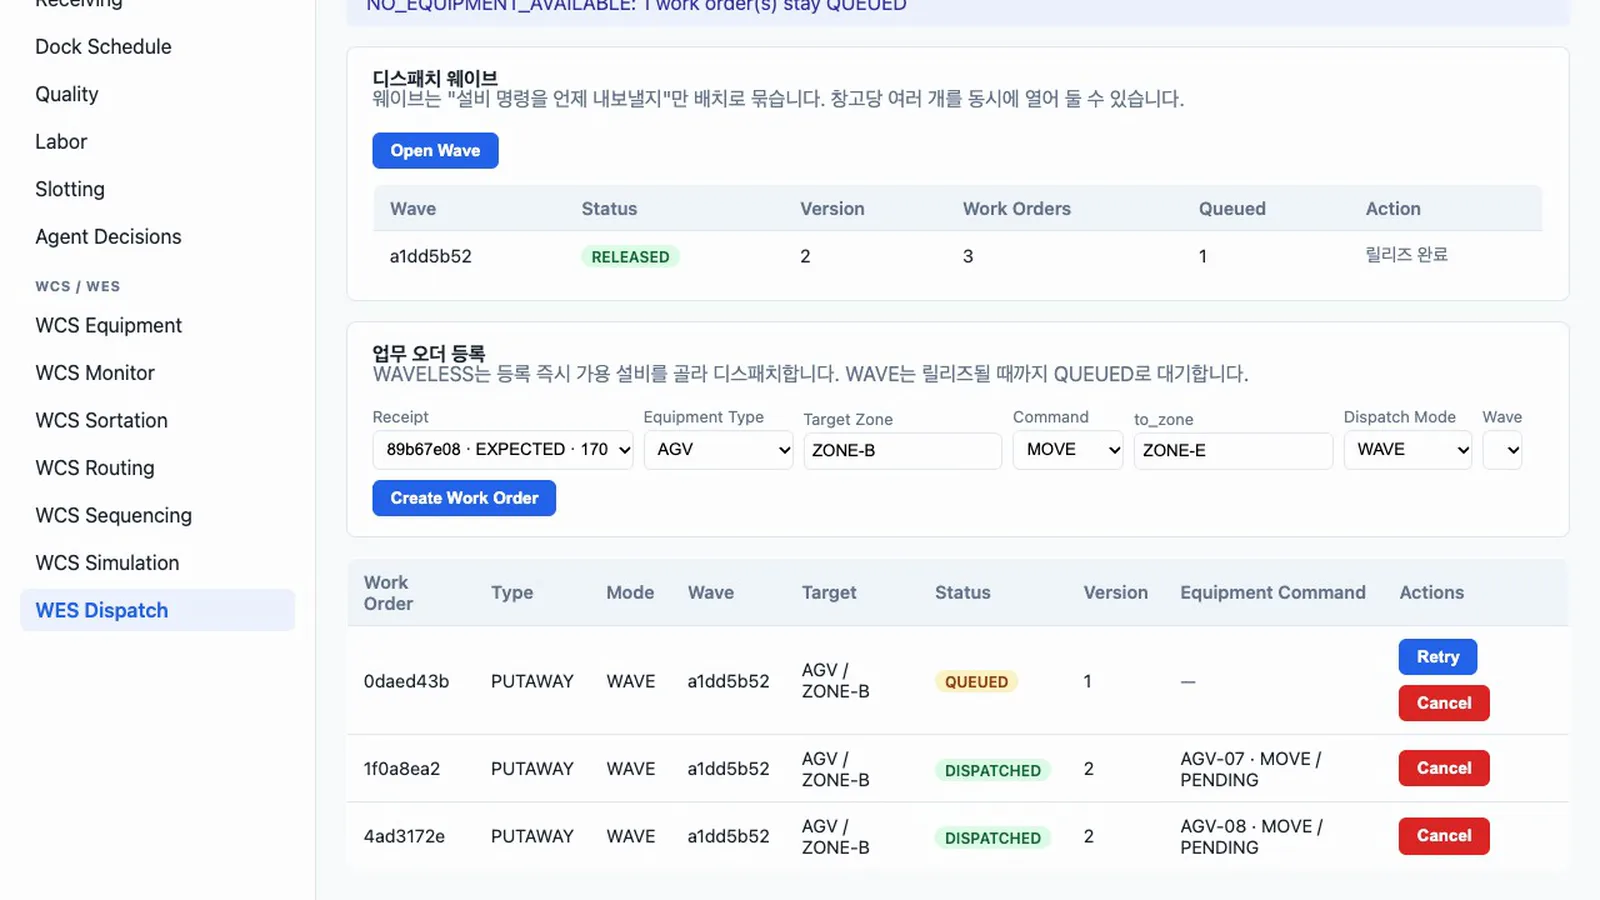
릴리즈 - 재시도. 한 대의 명령을 완료로 보고한 뒤 새로 고치면 업무 오더도
COMPLETED로 따라갑니다. 남은 건의 Retry 를 누르면 비어 있는 운반차로 나갑니다.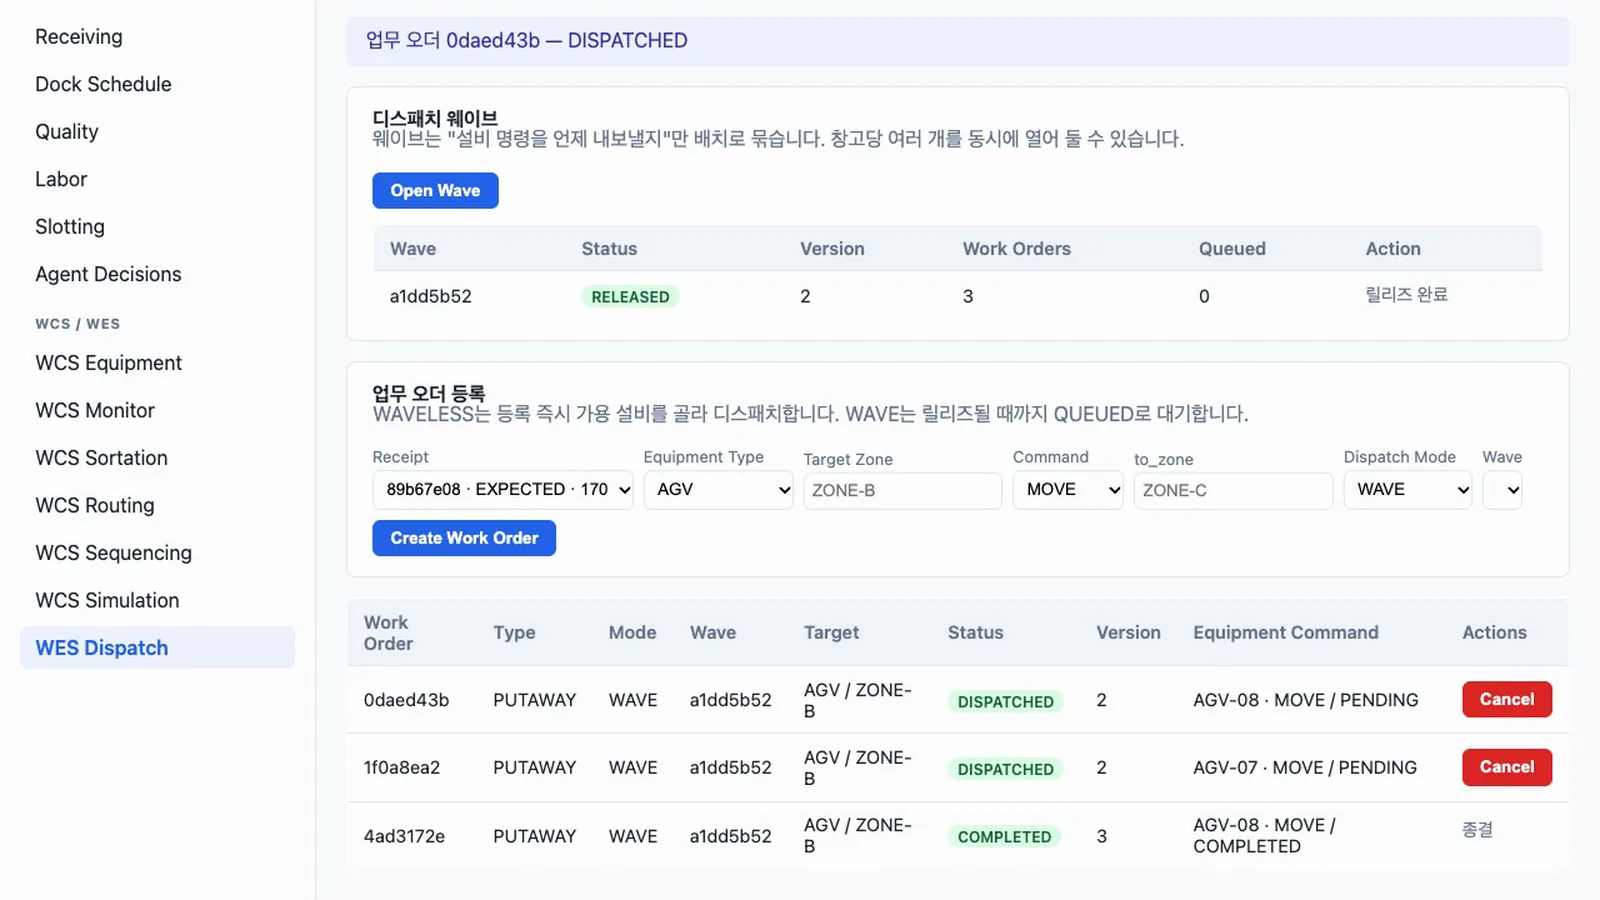
재시도 - 분류기 프로파일.
SORT-01(TypeSORTER, ZoneZONE-S)을 등록하고 기동시킵니다. WCS Sortation 에서 Min Carton Gap 150, Speed ModeFIXED, Min Speed 0.5, Max Speed 2, UnitMPS, Sensor Window 80 을 넣고 Create Profile 을 누릅니다. 프로파일이 없으면 분류 명령을 보낼 수 없습니다. Speed Value 에 3.5 를 넣어 Dispatch SET_SPEED 를 누르면INVALID: speed_value 3.5 is outside the profile range 0.5..2 MPS for SORT-01로 거부됩니다.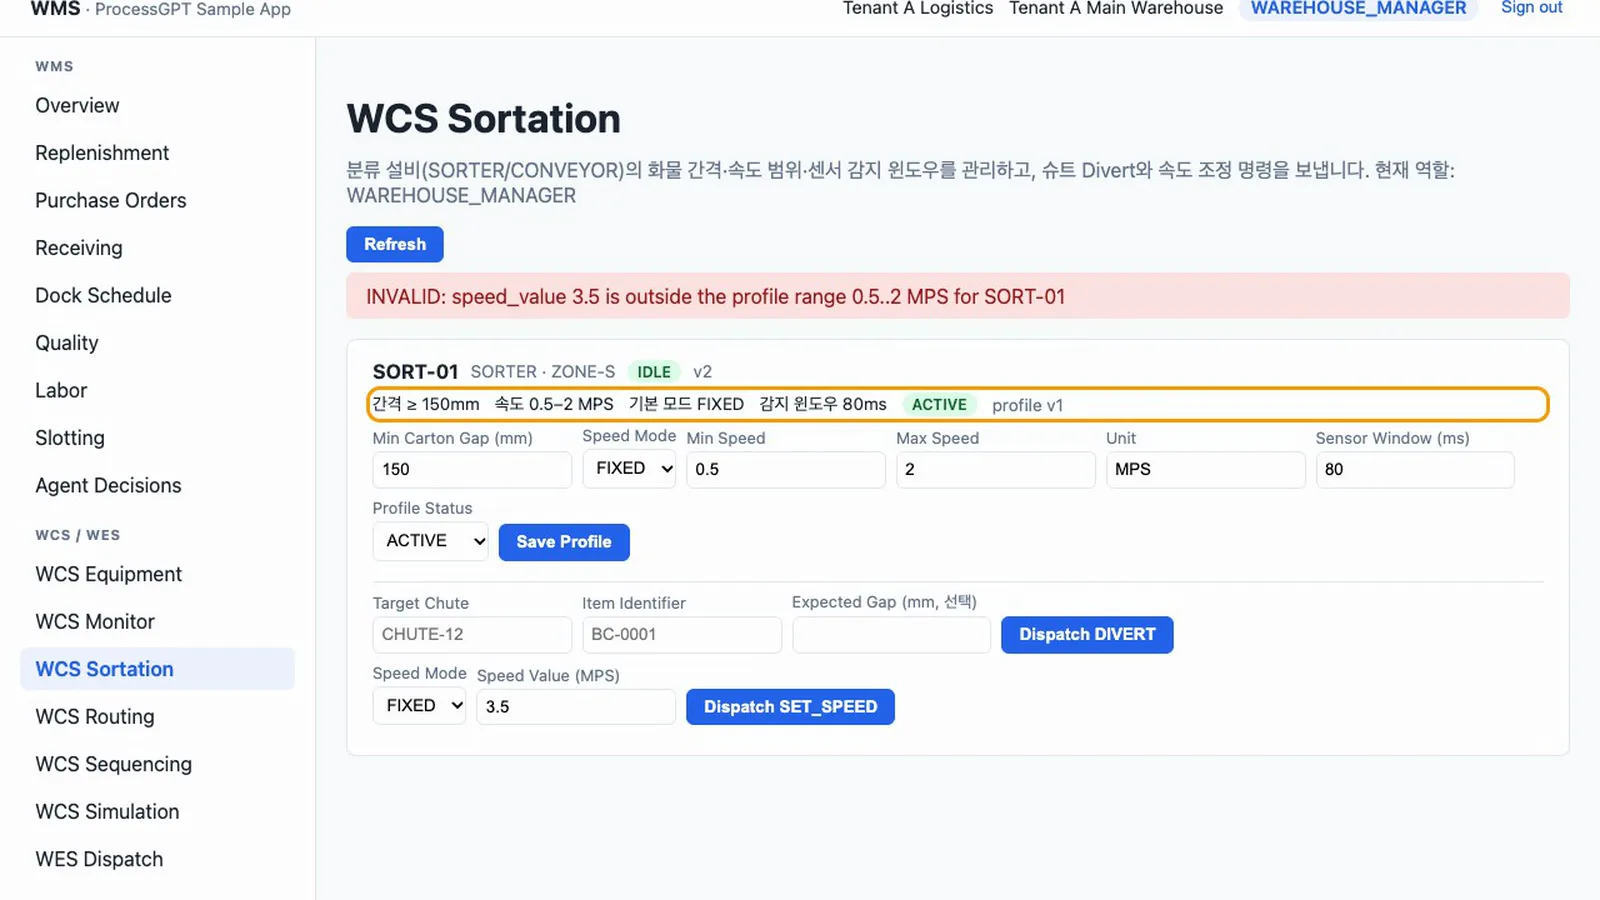
속도 범위 거부 - 걸림과 자동 장애. Target Chute
CHUTE-12, Item IdentifierBC-0001을 넣고 Dispatch DIVERT 를 누릅니다. 게이트웨이가detail.outcome = JAM으로 실패를 보고하면, 아무도 장애를 등록하지 않아도SORTATION_JAM/CRITICAL장애가 올라옵니다.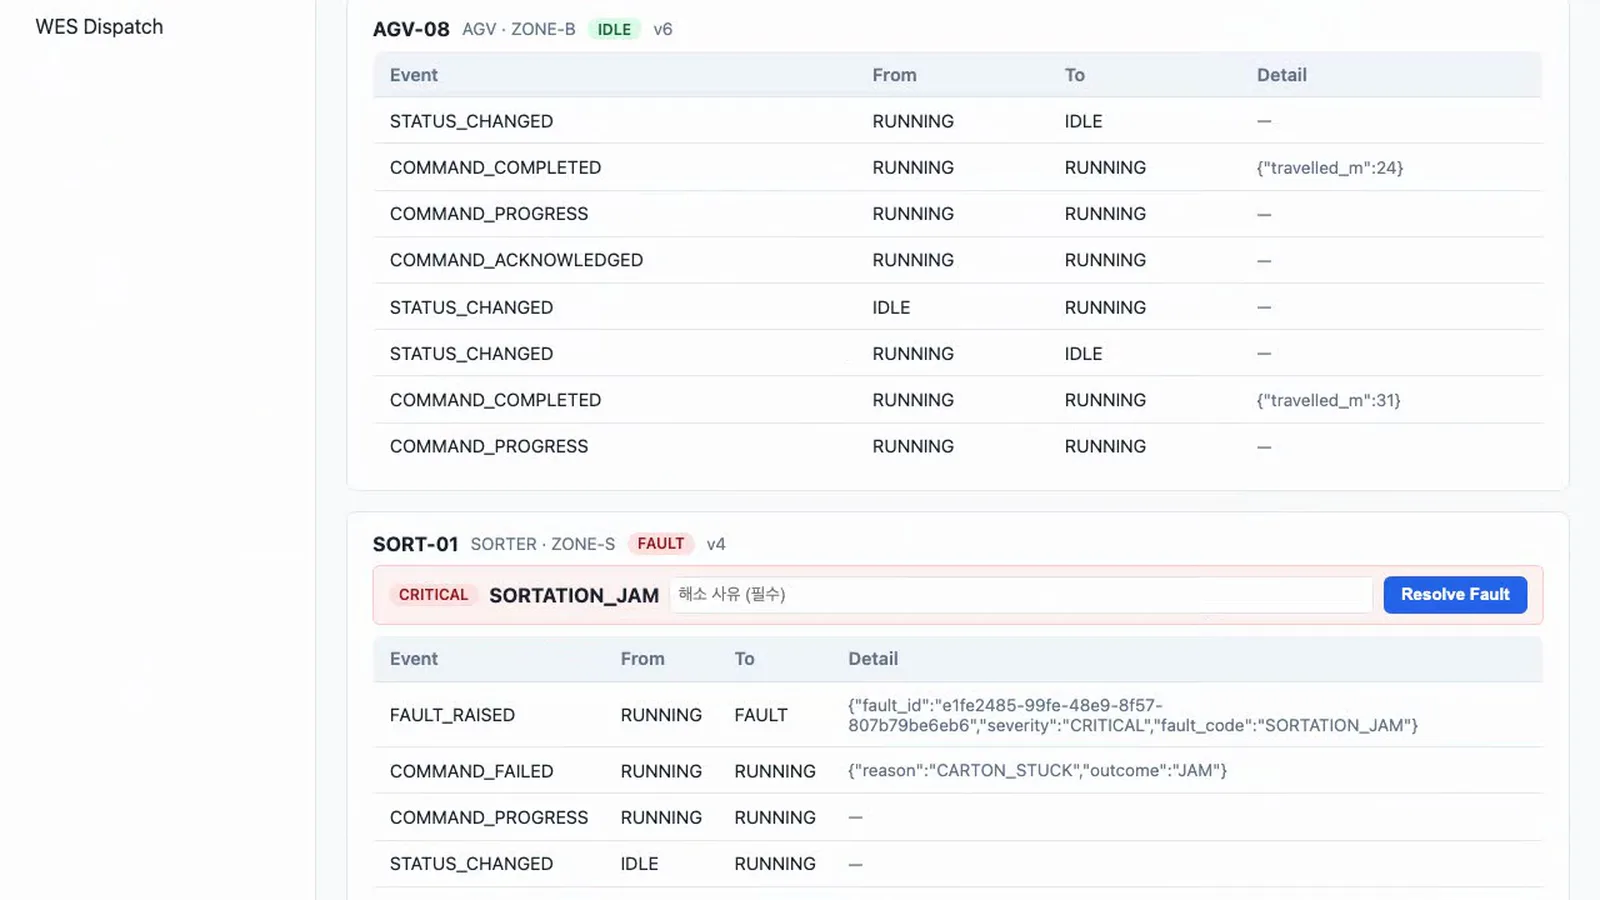
SORTATION_JAM - 병목 판정. 운반차 두 대의 진행 중 명령을 모두 완료로 보고합니다. WCS Routing 을 엽니다.
AGV-07은 최근 장애 1 / 1 로 기준에 닿아병목(FAULT_FREQUENCY_EXCEEDED),AGV-08은 최근 장애 0 / 1 입니다. 판정은 저장된 값이 아니라 조회할 때 계산합니다. 관찰 구간은 30분으로 고정되어 있고, 임계값은 설비 유형별 정책으로 바꿀 수 있습니다.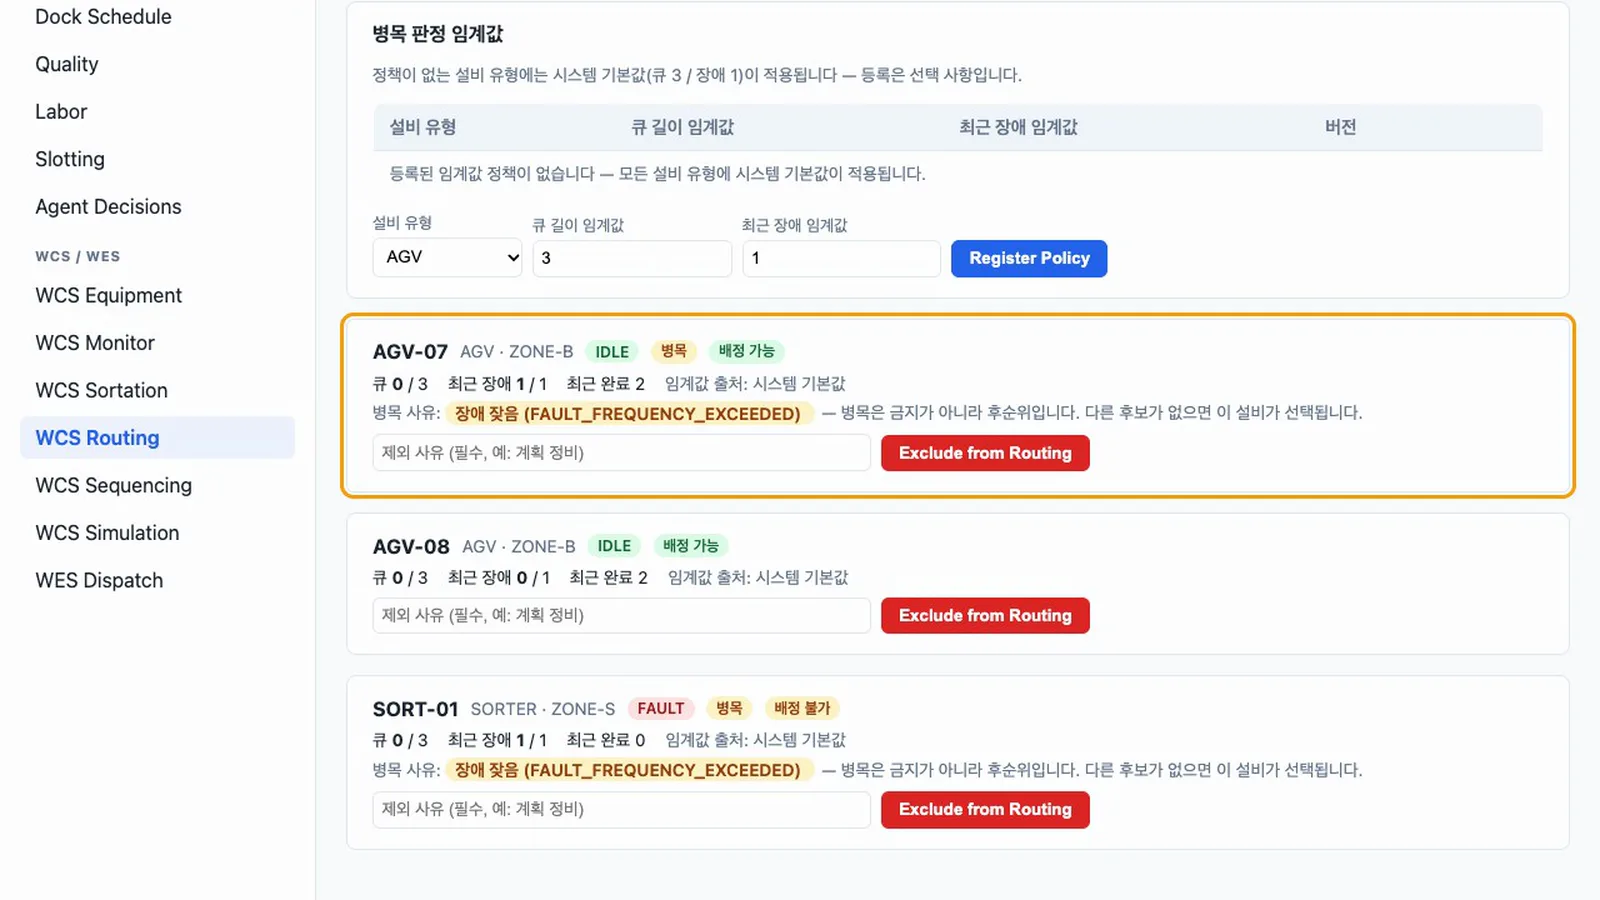
병목 판정 - 병목 회피. WES Dispatch 에서 Dispatch Mode
WAVELESS로 업무 오더를 만듭니다. 즉시 배정되어 병목이 아닌AGV-08로 갑니다.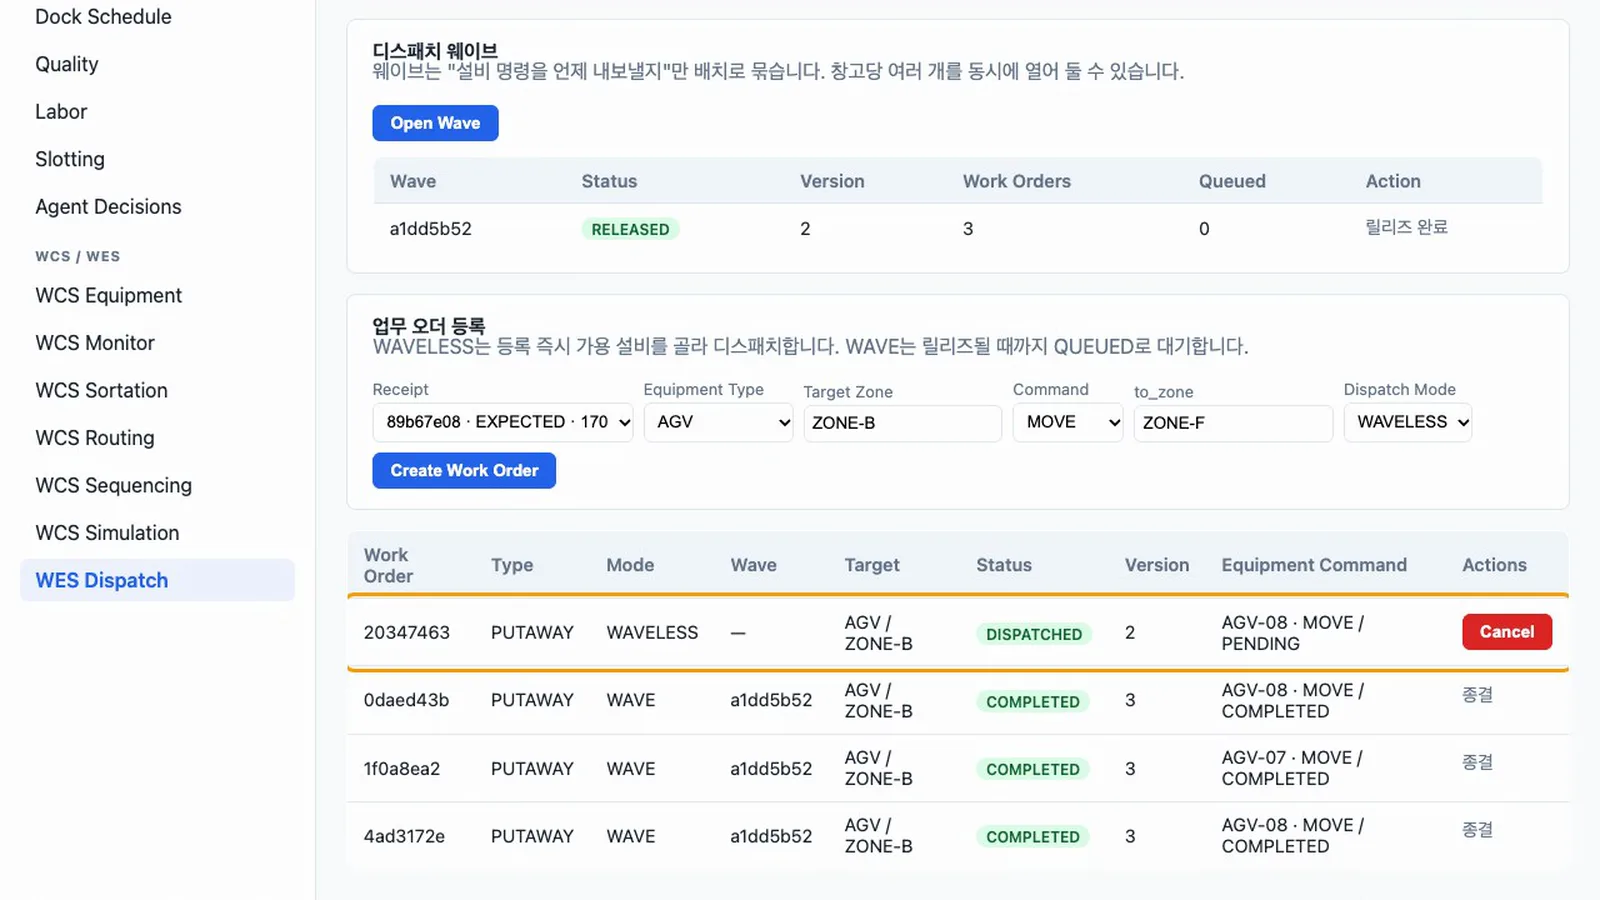
AGV-08 로 배정 - 강제 제외.
AGV-08의 명령을 완료로 보고한 뒤 WCS Routing 에서 제외 사유(예: 계획 정비)를 넣고 Exclude from Routing 을 누릅니다. 다시WAVELESS업무 오더를 만들면 남은AGV-07로 갑니다. 병목은 금지가 아니라 후순위이고, 강제 제외만 금지입니다.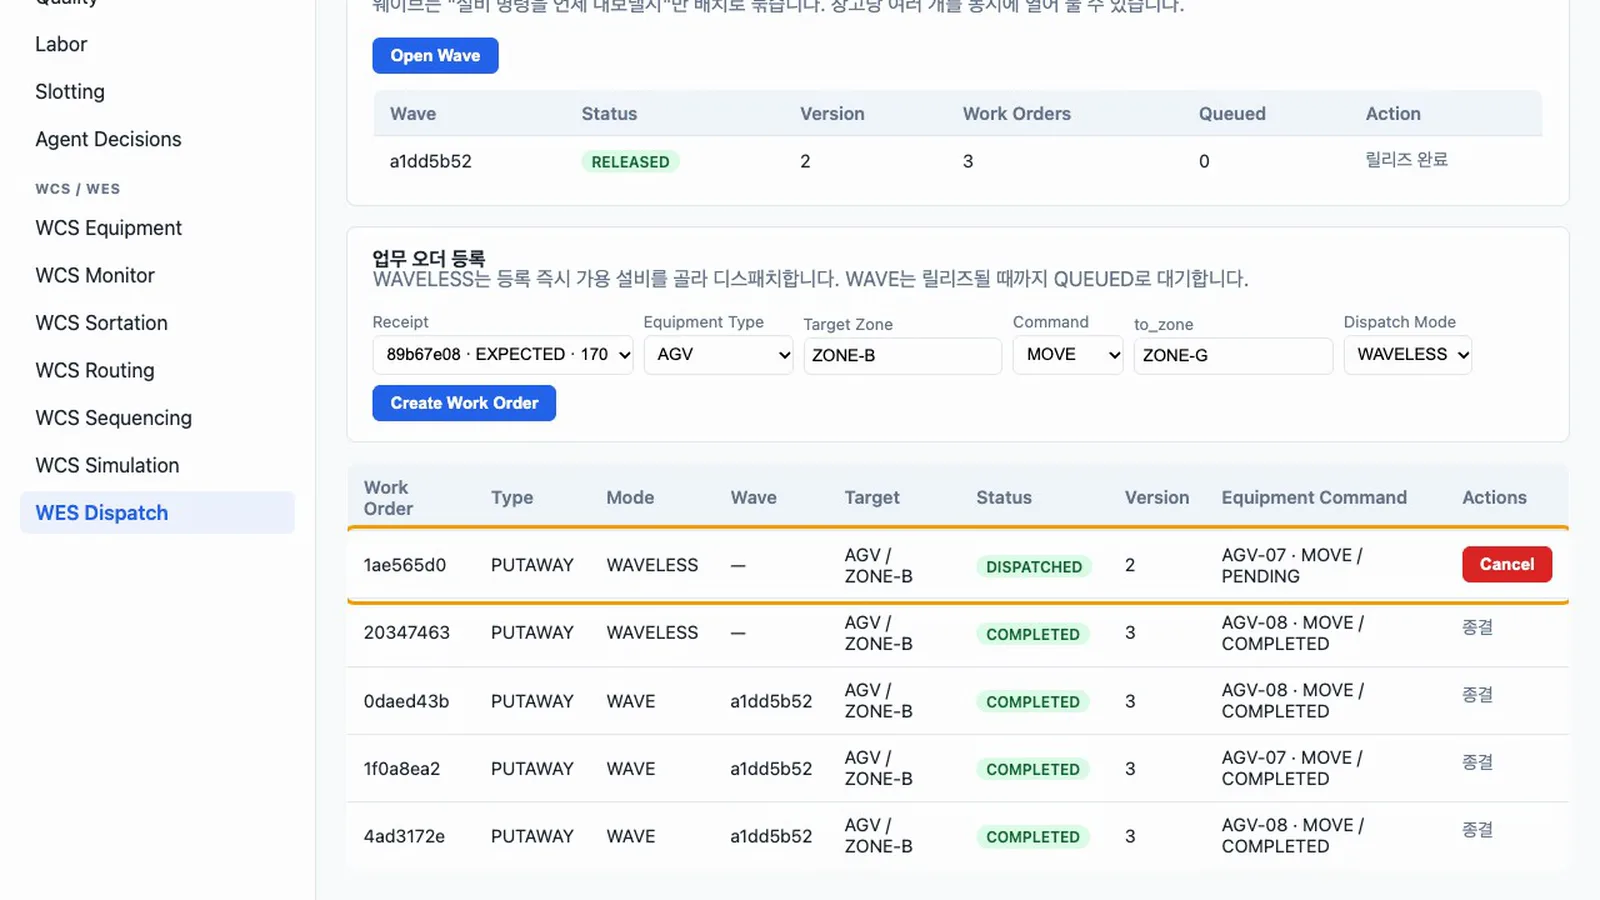
AGV-07 로 배정
확인 문제#
창고 관리자가 명령 완료를 직접 보고할 수 있나요?
없습니다. 결과 보고는 WCS_GATEWAY 역할만 할 수 있습니다. 명령을 내리는 쪽과 보고하는 쪽을 데이터베이스 권한에서 나눴습니다.
에이전트나 게이트웨이가 장애를 해소할 수 있나요?
없습니다. 장애 해소는 WCS_OPERATOR, WAREHOUSE_MANAGER, WMS_ADMIN 만 할 수 있습니다. 현장 확인을 거친 사람의 판단으로 봅니다.
병목으로 표시된 설비는 업무를 받지 않나요?
받습니다. 병목은 후순위일 뿐이라 다른 후보가 없으면 그 설비가 선택됩니다. 업무를 아예 받지 않게 하려면 Exclude from Routing 으로 강제 제외합니다.